정보를 담는 ‘2D 바코드(QR)’와 공간을 읽는 ‘피듀셜 마커(ArUco·AprilTag)’. 단안 카메라 하나로 3차원 위치와 자세(6-DoF)를 풀어내는 PnP 알고리즘의 수학적 원리부터, 마커리스 비전 AI 시대에 피듀셜 마커가 살아남는 이유까지
목차 (Contents)10 sections
들어가며: 물류 상자 옆면의 두 사각형
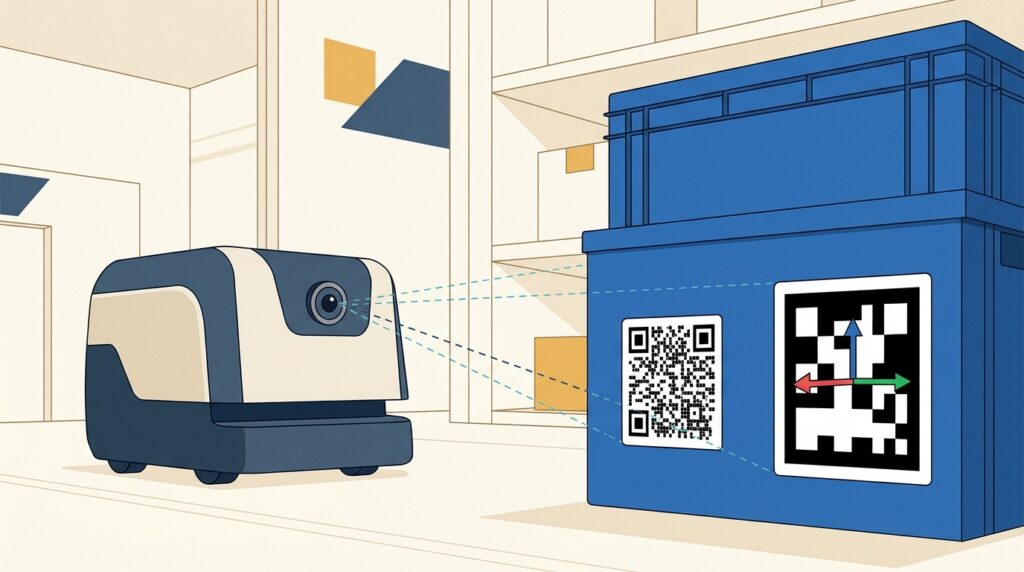
최근 쿠팡이나 아마존 같은 대형 풀필먼트 센터, 혹은 현대자동차·삼성전자의 스마트 팩토리 현장을 살펴보면 사람 대신 수많은 자율주행 물류로봇(AMR)과 로봇 팔들이 쉴 새 없이 물류 상자와 선반을 나른다. 그런데 이 현장의 플라스틱 상자(토트박스)나 팔레트 옆면을 자세히 들여다보면 흥미로운 점이 하나 있다.
우리에게 익숙한 QR코드 바로 옆에, 마치 픽셀 아트처럼 굵직하고 단순하게 생긴 또 다른 흑백 사각형 무늬가 나란히 붙어 있다는 사실이다. 언뜻 보면 둘 다 평범한 바코드처럼 보이지만, 물류 상자나 설비에 이 두 가지가 함께 붙어 있다는 것은 그 기업이 단순 전산 자동화를 넘어 비전 AI와 로봇 물리 자동화를 고도로 결합해 운영하고 있다는 신호다.
이 굵직한 네모 무늬의 정체는 무엇일까. 로봇의 눈이 되어주는 피듀셜 마커(Fiducial Marker: 아루코마커·에이프릴태그 등)와 2D 바코드(QR코드 등)의 결정적 차이, 평범한 카메라로 3차원 공간을 읽는 수학적 원리, 그리고 피지컬 AI 시대의 전망까지 짚어본다.
1. 큰 그림 이해하기: ‘2D 바코드’ vs ‘피듀셜 마커’
정사각형 흑백 무늬들은 설계 목적에 따라 크게 두 진영으로 나뉜다. 사물의 정보를 담는 ‘2D 바코드’와 공간의 위치를 알려주는 ‘피듀셜 마커(Fiducial Marker)’다. 물류 현장에서 이 둘은 철저한 분업 구조를 이룬다.
| 구분 | 2D 바코드 (대표: QR코드) | 피듀셜 마커 (대표: 아루코마커) |
|---|---|---|
| 핵심 질문 | “이 물건은 무엇인가?” (What & Info) | “어디에, 어떤 각도로 있는가?” (Where & Pose) |
| 담긴 정보 | 상품 SKU, 송장 번호, 로트(Lot) 번호, 도착지 등 방대한 텍스트 | 단순 고유 ID 번호 (0~1023번 등 짧은 숫자) |
| 판독 주체 | 바코드 스캐너 → 물류 관리 시스템(WMS/ERP) | 로봇의 비전 카메라 → 자율주행 및 로봇 팔 제어기 |
| 로봇의 판단 | “이 상자는 A구역으로 갈 냉장고 부품이다.” | “카메라 앞 1.2m에서 15도 기울어져 있으니 팔을 이 각도로 뻗는다.” |
| 인식 환경 | 근거리·정면에서 고해상도 스캔 필요 | 원거리, 어두운 조명, 빠른 이동, 비스듬한 각도에서도 즉각 인식 |
요약하면, 물류 상자에 두 가지가 모두 붙어 있다는 것은 QR코드로 물건의 데이터(송장·재고)를 읽고, 아루코마커로 로봇이 상자를 집거나 도킹하기 위한 3차원 위치와 자세(Pose)를 계산하는 하이브리드 자동화 공정이 돌아가고 있다는 뜻이다.
2. 산업 현장을 움직이는 마커와 코드 패밀리
실제 물류·제조 현장은 생각보다 혹독하다. 조명이 어둡기도 하고, 로봇이 빠르게 지나가며 잔상이 남기도 하며, 부품이 너무 작아 종이 스티커를 붙일 수 없는 공정도 있다. 그래서 목적과 환경에 따라 다양한 마커와 코드들이 적재적소에 배치된다.
① 피듀셜 마커 계열: 로봇의 3D 위치·자세(6-DoF) 추적용
가장 대표적인 양대 산맥은 아루코마커(ArUco)와 에이프릴태그(AprilTag)다. 겉보기는 쌍둥이처럼 닮았지만 실무에서의 쓰임새는 미묘하게 갈린다.
- 아루코마커 (ArUco Marker): 스페인 코르도바 대학교에서 개발했다. 컴퓨터 비전 표준 라이브러리인 OpenCV에 기본 내장되어 접근성이 뛰어나고, 가벼운 이진화 알고리즘을 써서 연산 속도가 압도적으로 빠르다. 컨베이어 벨트 위를 빠르게 지나가는 상자를 저사양 보드로 실시간 추적할 때 주로 선택한다.
- 에이프릴태그 (AprilTag): 미국 미시간 대학교 연구실에서 탄생했다. 픽셀의 밝기 변화(Gradient)를 정밀하게 계산하기 때문에 연산량은 조금 더 많지만, 원거리·역광·저조도 환경에서 훨씬 강인하다. 특히 물류 창고의 철제 랙이나 환풍구 같은 사각형 구조물을 마커로 착각하는 오인식(False Positive) 확률이 극도로 낮아 무인지게차(AGF)나 ROS 기반 정밀 로봇에서 표준처럼 쓰인다.
여기에 더해 기존 사각형 격자 마커의 물리적 한계를 극복하기 위해 설계된 특수 피듀셜 마커들도 현장에서 활약한다.
- STag: 검은 사각형 테두리 안쪽에 원형 패턴을 결합한 마커다. 사각형으로 마커를 빠르게 찾은 뒤, 내부의 원이 기울어지며 생기는 타원의 기하학을 이용해 정면 부근에서 각도가 미세하게 떨리는 현상(Jitter)을 획기적으로 잡아준다.
- CCTag: 사각형 없이 과녁 모양의 동심원으로만 이루어진 마커다. 카메라가 빠르게 지나가며 심한 모션 블러(잔상)가 생기거나 초점이 나간 상태에서도 중심점을 정확히 찾아낸다.
- RUNE-Tag: 선이나 면 대신 원형 궤도를 따라 작은 점(Dot)들을 배열한 마커다. 마커의 일부가 다른 물체에 가려지거나(Occlusion) 긁혀서 훼손되어도 남은 점들의 배치만으로 3D 좌표를 복원해 낸다.
② 2D 바코드 계열: 고밀도 데이터 저장 및 이력 추적용
- QR코드 (Quick Response): 가장 범용적인 2D 코드로, 물류 송장과 랙 라벨링에 널리 쓰인다.
- Data Matrix (데이터 매트릭스): 테두리의 두 변이 ‘L’자 모양 실선으로 된 코드다. QR코드보다 훨씬 작은 가로·세로 1~2mm의 초소형 면적에도 데이터를 고밀도로 저장할 수 있다. 종이 스티커를 붙일 수 없는 반도체 웨이퍼, 전자부품 PCB, 자동차 엔진 부품 표면에 레이저로 직접 새겨 넣는 DPM(Direct Part Marking) 공정의 세계 표준이다.
- Aztec Code (아즈텍 코드): 정중앙에 과녁 모양의 사각형이 있는 코드다. QR이나 데이터 매트릭스와 달리 코드 바깥쪽에 흰색 여백(Quiet Zone)이 전혀 필요 없어 좁은 공간에 인쇄하기 좋고, 구겨져도 인식이 잘 되어 항공권이나 물류 운송장에 애용된다.
3. 일반 카메라 1대로 3D 거리를 어떻게 알까? (PnP 알고리즘의 원리)
인간의 눈은 두 개이기 때문에 양안 시차로 입체감을 느끼고, 자율주행차는 고가의 3D 라이다(LiDAR) 센서를 달아 거리를 잰다. 그런데 물류 로봇은 어떻게 평범한 2D 단안 카메라 하나로 마커를 보고 거리와 기울기를 1mm 단위로 알아내는 걸까. 그 비밀은 컴퓨터 비전의 수학적 원리인 PnP(Perspective-n-Point)에 있다.
스마트폰으로 책상 위의 A4 용지를 찍었다고 가정해 보자. 사진 속에 종이가 작고 비스듬한 사다리꼴로 찍혀 있다면, 우리의 뇌는 직관적으로 “종이가 나로부터 1m쯤 떨어져 있고 오른쪽으로 돌아가 있구나”라고 알아차린다. PnP는 이 직관을 수학 공식으로 푼다.
- 사전 정보 (크기를 이미 알고 있다): 로봇에는 이미 “이 아루코마커는 가로·세로가 정확히 10cm인 평면 정사각형이다”라는 실제 3D 좌표(네 꼭짓점,
n = 4)와 카메라 렌즈의 화각·초점거리 정보가 입력되어 있다. - 거리(Z) 계산 — 원근법: 실제 10cm짜리 마커가 카메라 센서에 크게 찍히면 가까이 있는 것이고, 작게 찍히면 멀리 있는 것이다. 픽셀 크기의 비례식을 통해 카메라와 상자 사이의 직선거리를 계산한다.
- 회전각(Roll, Pitch, Yaw) 계산 — 사다리꼴 왜곡 분석: 정사각형 마커를 비스듬히 바라보면 사진 속에서는 사다리꼴로 찌그러진다. 만약 왼쪽 변이 오른쪽 변보다 길게 찍혔다면 “마커의 왼쪽 면이 카메라 쪽으로 더 가깝게 회전해 있다”고 역추적하여 3차원 회전 각도를 뽑아낸다.
3-1. 현장의 난제: 정면에서 각도가 뒤집히는 ‘Flip(모호성)’ 현상과 해결법
완벽해 보이는 PnP에도 치명적인 약점이 하나 있다. 로봇이 도킹을 위해 마커의 완벽한 정면(수직에 가까운 각도)으로 접근할 때, 계산된 각도가 갑자기 반대 방향으로 튀거나 거울처럼 뒤집히는 평면 자세 모호성(Planar Pose Ambiguity, 일명 Flip 현상)이 발생하는 것이다.
마커를 비스듬히 볼 때는 사다리꼴 왜곡이 뚜렷하지만, 정면에서 마주 보면 마커가 정사각형에 가까워지면서 원근감 단서가 사라진다. 이때 왼쪽으로 +10° 기울어진 모습과 오른쪽으로 −10° 기울어진 모습이 2D 픽셀 상에서 거의 똑같아 보이기 때문에, 카메라 센서의 미세한 노이즈 하나만 얹혀도 알고리즘이 거울상(Mirror) 가짜 정답을 선택하며 로봇 팔이나 바퀴가 반대로 꺾이는 오작동을 일으킨다.
실제 물류 로봇 엔지니어들은 이 문제를 해결하기 위해 세 가지 기법을 조합한다.
- 의도적인 기울기 장착: 가장 확실한 물리적 해법이다. 아예 정면 모호성 구간에 진입하지 않도록 카메라나 마커 브래킷을 처음부터
15°~30°비스듬하게 설치해 항상 사다리꼴 원근 왜곡이 생기도록 강제한다. - 멀티 마커(ChArUco 보드) 및 단차 활용: 체스판과 아루코마커를 결합한 ChArUco 보드로 기준점 개수를 늘리거나, 마커 2개를 앞뒤 높이 차이(단차)를 두고 계단식으로 붙여 모호성을 원천 제거한다.
- IPPE 알고리즘과 칼만 필터: 정사각형 전용 알고리즘(IPPE)으로 두 개의 후보 해를 모두 구한 뒤, 직전 프레임의 각도와 비교해 물리적으로 불가능하게 튄 값을 버리고 연속적인 값을 선택한다.
4. 물류 상자에 아루코마커를 붙이는 기업들의 특징
일반 택배 상자는 한 번 쓰고 버리는 일회용이기 때문에 비용 문제로 바코드나 QR코드만 인쇄된 송장을 붙인다. 반면 상자나 설비 자체에 아루코마커나 에이프릴태그를 부착해 운영하는 곳은 다음과 같은 고도화 공정을 갖춘 현장들이다.
- 무인지게차(AGF) 및 자율주행로봇(AMR) 도킹 공정: 1톤짜리 무거운 팔레트 구멍에 무인지게차가 포크를 정확히 끼워 넣거나, AMR이 부품 대차(롤테이너) 하단에 파고들어 결합할 때 마커를 보고 1~2mm 단위의 미세 오차를 보정한다.
- 로봇 팔 피킹(Pick & Place) 및 디팔레타이징: 컨베이어 벨트나 팔레트 위에 쌓인 상자를 6축 로봇 팔이 집어 올릴 때, 상자의 정확한 모서리와 기울기를 0.1초 만에 파악하기 위해 사용한다.
- 다회용 물류 용기(토트박스·RTI) 순환 시스템: 규격화된 플라스틱 토트박스에 마커를 각인해 수만 번 재사용하는 풀필먼트 센터다.
대표적으로 아마존, 쿠팡, 컬리, 네이버 풀필먼트 연합(CJ대한통운 등)처럼 로봇이 선반이나 토트박스를 통째로 작업자에게 가져다주는 GTP(Goods-to-Person) 시스템, 그리고 현대자동차그룹·LG에너지솔루션·삼성전자 같은 스마트 팩토리의 부품 이송 라인, 트위니·유진로봇·현대무벡스 등의 물류 솔루션을 도입한 현장에서 이 마커들이 핵심 이정표로 작동하고 있다.
5. 비전 AI(마커리스)가 발전하면 아루코마커는 사라질까?
최근 인공지능 업계의 최대 화두는 로봇에 AI 두뇌를 입히는 피지컬 AI(Physical AI)와, 별도의 마커 없이도 사물의 3D 형태를 인식하는 마커리스(Markerless) 3D 비전이다. 그렇다면 AI가 발전할수록 번거로운 아루코마커는 결국 사라지지 않을까. 현장 엔지니어들의 결론은 명확하다. “아루코마커는 사라지지 않으며, 오히려 AI와 결합해 역할이 더욱 공고해진다.”
- 딥러닝의 ‘확률적 추정’ vs 마커의 ‘결정론적 정밀도’: 딥러닝 기반 3D 비전은 학습 데이터를 바탕으로 물체의 위치를 확률적으로 추론한다. 처음 보는 찌그러진 택배 상자를 집는 데는 탁월하지만, 창고 조명 반사나 그림자, 무늬가 없는 단색 플라스틱 상자 앞에서는 오차가 수 센티미터까지 튈 수 있다. 반면 무인지게차 도킹이나 충전 스테이션 결합은 99.999%의 신뢰성과 1mm 단위의 결정론적 정밀도가 필요하다. 수학 공식(PnP)으로 떨어지는 마커는 환각(Hallucination)을 일으키지 않는다.
- 압도적인 비용 효율성 (ROI): 마커리스 3D 비전을 실시간으로 돌리려면 대당 수백만 원이 넘는 3D 뎁스(Depth) 카메라와 고성능 GPU 보드가 필요하다. 로봇 수백 대가 굴러가는 물류센터에서는 도입 비용과 배터리 소모를 감당하기 어렵다. 반면 아루코마커는 수만 원짜리 일반 2D 카메라와 저전력 CPU만으로도 초당 수십 프레임 연산이 가능해 가성비 면에서 대체가 불가능하다.
- ‘쌍둥이 상자 1만 개’ 식별 문제: 마커리스 비전은 “내 앞에 파란색 표준 토트박스가 있다”는 사실과 각도는 알 수 있지만, 똑같이 생긴 파란색 상자 1만 개 중 이 상자가 몇 번 상자인지(고유 ID)는 구별하지 못한다. 피듀셜 마커는 3D 좌표 계산과 고유 ID 식별을 동시에 해결한다.
- 산업 안전 인증과 디버깅: 현장에서 로봇이 궤도를 이탈해 충돌 사고가 났을 때, 딥러닝 블랙박스 모델은 왜 AI가 그림자를 팔레트로 착각했는지 원인을 규명하고 안전 인증(ISO 등)을 받기가 까다롭다. 반면 마커 기반 시스템은 오차 범위가 수학적으로 명확해 유지보수와 안전 검증이 수월하다.
마치며: ‘하이브리드 비전’으로 진화하는 스마트 물류
결국 미래의 물류센터는 두 기술이 경쟁하는 것이 아니라 철저한 역할 분담(하이브리드) 형태로 진화하고 있다.
- 마커리스 3D 비전 (AI): 마커를 미리 붙일 수 없는 외부 유입 화물(크기와 모양이 제각각인 일반 택배 박스 하역, 비정형 낱개 상품 피킹, 사람 및 장애물 회피)을 전담한다.
- 피듀셜 마커 (ArUco / AprilTag): 물류센터 내부를 끊임없이 순환하는 자체 자산(다회용 토트박스, 팔레트, 모바일 선반, 로봇 충전 도크)에 부착되어 저비용·초고속으로 1mm 오차 없는 절대 기준점 역할을 수행한다.
물류 상자 한구석에 나란히 붙어 있는 QR코드와 아루코마커. 하나는 ‘데이터 자동화’를, 다른 하나는 ‘로봇 물리 자동화’를 상징하는 두 축이다. 앞으로 물류 현장이나 로봇 영상에서 이 투박한 흑백 사각형들을 마주친다면, 그 작은 모서리 네 개를 통해 3차원 공간을 실시간으로 읽어내고 있을 로봇의 눈을 떠올려 보기 바란다.