무형의 두뇌와 물리적 신체의 결합이 낳은 피지컬 AI 시대. 수학 제어의 정보 병목을 뚫은 End-to-End 아키텍처와, 구형 차량 혼재 문제를 ‘하이패스 V2V 게이트’로 풀어내는 현실적 로드맵
목차 (Contents)9 sections
들어가며: 로봇과 AI는 왜 자꾸 헷갈릴까?
일상에서 우리는 ‘로봇’과 ‘AI(인공지능)’를 거의 동의어처럼 섞어 쓴다. 영화 《터미네이터》나 《아이, 로봇》 같은 SF 작품이 ‘금속 몸체’와 ‘스스로 생각하는 지능’을 한 세트로 각인시킨 데다, 최근 휴머노이드 로봇과 로봇 청소기처럼 AI를 탑재한 기계들이 늘어나면서 경계가 더욱 흐려졌기 때문이다.
하지만 본질을 따져보면 AI는 무형의 ‘두뇌(소프트웨어)’이고, 로봇은 물리적 작업을 수행하는 ‘신체(하드웨어)’다. 의사가 조종석에서 조작하는 수술용 로봇이나 지구에서 명령을 받아 움직이는 화성 탐사 로버처럼, AI 없이 사람이 직접 조종하는 기계도 엄연히 로봇이다.
그럼에도 굳이 로봇에 AI를 결합하는 이유는 명확하다. 사람 1명이 로봇 1대를 일일이 조종해서는 인건비의 한계를 넘을 수 없고, 예측 불가능한 현실 세계에서 통신 지연(랙) 없이 0.01초 단위로 돌발 상황에 대처하려면 기계 스스로 현장에서 판단할 두뇌가 필수적이기 때문이다.
1. 챗GPT와 로봇 AI(피지컬 AI)의 결정적 차이
우리가 흔히 쓰는 챗GPT 같은 생성형 AI와 로봇·자율주행차에 들어가는 피지컬 AI(Physical AI)는 같은 인공지능이라는 이름을 쓰더라도 작동 방식부터 완전히 다르다.
- 작동 공간: 생성형 AI는 중력이나 마찰력이 없는 디지털 세계에서 문맥에 맞는 글이나 그림을 만들어낸다. 반면 피지컬 AI는 3차원 물리 법칙이 지배하는 현실에서 “달걀을 깨뜨리지 않고 쥐려면 손가락 모터에 어느 정도의 힘(토크)을 주어야 하는가”를 실시간으로 계산해 신체를 제어한다.
- 연산 환경과 지연 시간: 생성형 AI는 클라우드 데이터센터의 거대한 GPU를 쓰며 답변에 1~3초가 걸려도 무방하다. 하지만 시속 100km로 달리는 자율주행차는 0.1초만 늦어도 2.8m를 더 나아간다. 인터넷이 끊기는 지하 터널에서도 즉각 반응해야 하므로, 차량 내부의 저전력 칩(온디바이스 엣지 AI)에서 밀리초(ms) 단위로 연산을 끝내야 한다.
- 오류의 대가: 생성형 AI의 환각(Hallucination)은 그럴듯한 오답을 내놓는 데 그치지만, 피지컬 AI의 오판은 곧바로 파손과 인명 사고로 직결된다.
| 비교 항목 | 생성형 AI (디지털 AI) | 피지컬 AI (로봇 · 자율주행 AI) |
|---|---|---|
| 작동 공간 | 중력 · 마찰 없는 텍스트 · 픽셀 공간 | 물리 법칙이 작동하는 3차원 현실 세계 |
| 연산 위치 | 클라우드 데이터센터 (대형 GPU) | 기체 내부 엣지 AI 칩 (온디바이스) |
| 허용 지연 시간 | 수백 ms ~ 수 초 | 수 ms ~ 수십 ms (통신 끊김에도 동작) |
| 주력 모델 구조 | LLM / 멀티모달 생성 모델 | VLA(시각-언어-행동) · 월드 모델 |
| 오판의 결과 | 텍스트 오답 · 환각 | 기계 파손 · 충돌 및 인명 피해 |
이처럼 물리 세계의 제약을 정면으로 돌파하기 위해 등장한 해법이 바로 시각(Vision)·언어(Language)·행동(Action)을 하나의 신경망으로 묶은 VLA 파운데이션 모델과 중력·관성·마찰 같은 물리 법칙을 통째로 학습하는 월드 모델(World Model)이다. 카메라로 본 장면을 텍스트로만 해석하는 데 그치지 않고, 곧바로 관절 각도와 모터 토크 값으로 직결해 실시간으로 몸을 움직이게 만드는 구조다.
2026년 현재 이 피지컬 AI 생태계는 연구실 데모를 넘어 실제 산업 현장에 빠르게 이식되고 있다. 먼저 엔비디아(NVIDIA)는 오픈 가중치 휴머노이드 VLA 모델인 아이작 그루트(Isaac GR00T N1.5~N1.7)와 월드 모델 코스모스(Cosmos)를 내놓고, 블랙웰 기반의 온디바이스 엣지 칩 젯슨 AGX 토르(Jetson AGX Thor)를 통해 로봇 두뇌의 표준 인텔리전스 기반을 깔고 있다. 이 위에서 완성차·로보틱스 기업들은 이미 공장을 무대로 실전 데이터를 쌓는 중이다. 현대차그룹과 보스턴 다이내믹스는 유압식을 벗고 완전 전동식으로 재탄생한 신형 아틀라스(Atlas)를 미국 조지아 전기차 전용 공장(HMGMA) 내 훈련 센터(RMAC)에 투입해, 구글 딥마인드의 Gemini Robotics 등 최신 멀티모달 모델과 결합한 부품 서열(Sequencing) 작업을 실증하고 있다. 테슬라 역시 캘리포니아 프리몬트 공장에 옵티머스(Optimus) 초기 양산 설비를 구축하며 배터리 셀 분류와 자재 운반 현장에 로봇을 먼저 투입해, 자율주행에서 검증한 실전 데이터 플라이휠을 휴머노이드에서도 그대로 재현하고 있다.
2. 왜 ‘기존 알고리즘 + AI 실시간 수정’만으로는 부족할까?
처음 자율주행의 제어 구조를 떠올렸을 때 가장 합리적으로 보였던 방식은 ‘기존 수학적 제어 알고리즘을 뼈대로 쓰되, AI가 실시간으로 목표값이나 파라미터만 수정해 주는 하이브리드 모델’이었다. 수십 년간 검증된 물리 제어 공식(PID, MPC)이 핸들과 브레이크를 쥐고 있으면 기본 안전성이 보장되고, AI는 시시각각 변하는 노면 변수나 목표 궤적만 보정해 주면 될 것 같았기 때문이다.
하지만 구조를 파고들수록 이 방식에는 ‘정보의 손실(병목)’이라는 치명적인 한계가 있다는 점을 깨닫게 된다. 골목길 담벼락 너머에서 공이 굴러나오고 아이의 그림자가 비칠 때를 생각해 보자. AI가 시각적으로 아무리 위험한 낌새를 직관적으로 감지하더라도, 이를 기존 수학 알고리즘이 이해할 수 있는 정형화된 숫자(장애물 좌표: x, y)로 번역해 넘기는 순간 “공 뒤에 아이가 곧 튀어나올 수 있다”는 생생한 맥락이 다 날아가 버린다.
결국 테슬라 FSD를 필두로 최신 자율주행 진영은 카메라 영상부터 핸들·페달 조작까지 AI가 통째로 학습해 운전하는 ‘End-to-End(종단간)’ 방식으로 넘어갈 수밖에 없었다. 실제로 테슬라는 거대 신경망 기반의 FSD v14 세대를 고도화하는 한편, 2026년 7월 10일에는 북미에 이어 세계 두 번째로 한국 시장에 구형 하드웨어(HW3) 차량까지 아우르는 경량·증류 버전 ‘FSD v14 Lite’(및 11월 v14.2 Lite 패치)를 출시했다. 수십만 줄의 규칙 코드 없이 시각 맥락을 통째로 읽어들여 국내의 좁은 골목길과 복잡한 도심 교차로까지 유연하게 주파하는 모습은 왜 업계가 End-to-End로 수렴했는지를 단적으로 보여준다.
대신 기존 수학 알고리즘은 뒤로 한 발 물러나, 평소에는 신경망의 주행을 존중하되 AI가 물리적 한계를 넘거나 충돌 위험 경로를 생성할 때만 즉각 비상 브레이크를 걸어주는 최후의 안전 가드레일(Safety Shield) 역할을 맡는 형태로 재편되고 있다. 이는 최근 LLM 에이전트 분야에서 모델의 오작동을 막기 위해 실시간 환경 데이터를 선별·조합해 입력단에 꽂아주는 ‘맥락 주입 오케스트레이션’ 아키텍처와도 정확히 맞닿아 있는 흐름이다.
운전자가 상시 전방을 주시해야 하는 레벨 2(감독형)를 넘어 무인 레벨 4를 지향하는 글로벌 진영들도 일제히 이 ‘End-to-End 두뇌 + 안전 가드레일’의 병렬 구조를 채택하고 있다. 웨이모(Waymo)는 제미나이 기반 End-to-End 연구 모델(EMMA)로 수신호나 공사 구간 같은 고차원 추론을 끌어올리면서도, 실제 상용 로보택시에서는 대규모 시뮬레이션과 다층 안전 검증 레이어로 신경망의 불확실성을 엄격히 통제한다. 현대차그룹 역시 포티투닷(42dot)의 카메라·레이더 융합 E2E 모델 ‘아트리아 AI(Atria AI)’와 합작사 모셔널(Motional)의 대규모 주행 모델(LDM) 위에 최소위험상태(MRS) 전환 가드레일을 겹쳐 세워 2026년 말 라스베이거스 무인 로보택시 상용화를 추진 중이며, 중국 자율주행 진영을 대표하는 화웨이(Qiankun ADS 4.0) 또한 클라우드 월드 엔진과 차량 내 행동 모델을 잇는 WEWA 아키텍처 아래 전방위 충돌 방지 시스템(CAS 4.0)과 자동 긴급 조향(eAES)을 하드 가드레일로 결합해 돌발 사고를 방어하고 있다.
3. 완전자율주행의 병목, 인프라와 제도로 풀 수 없을까? (개인적 구상)
기술의 발전 방향을 따라가다 보면 결국 근본적인 의문에 부딪힌다. “차량들이 인터넷과 V2V(차량 간 직접 통신)로 서로 위치와 브레이크 신호를 주고받으면 사고가 0%에 수렴하지 않을까? 그런데 왜 아직도 안 될까?”
가장 큰 걸림돌은 ‘구형 비통신 차량의 혼재’다. 도로 위 99%가 통신을 하더라도 1%의 구형 차가 침묵한 채 섞여 있으면 시스템 전체의 안전을 장담할 수 없다. 처음에는 신차 외 구형 차량 일몰제나 수리 부품 생산 중단으로 자연 도태를 앞당기는 극단적인 방법도 떠올려 보았지만, 자동차는 교체 주기가 15~20년에 달하는 고가 내구재인 데다 법적 부품 보유 의무(8~10년)와 재산권 침해 반발 때문에 현실적으로 불가능하다.
그렇다면 구형 차를 폐차시키지 않으면서도 도로 위 모든 차를 하나로 연결할 현실적인 해법은 무엇일까? 내가 내린 결론은 다음 3단계 시스템이다.
- 인증 애프터마켓 V2V 단말기 의무화 + 정기검사 연동: 구형 차주에게 새 차를 강요하는 대신, 차량 하단 진단 포트(OBD-II)에 꽂아 속도·제동·위치 정보를 실시간으로 방송하는 저가형 국가 인증 V2V 모듈 장착을 의무화하고 자동차 정기검사와 연동하는 것이다. 구형 차가 스스로 자율주행은 못 하더라도, 주변 자율주행차에 자신의 위치를 알리는 ‘투명한 개체’가 되면 통신 사각지대 문제가 단번에 해결된다.
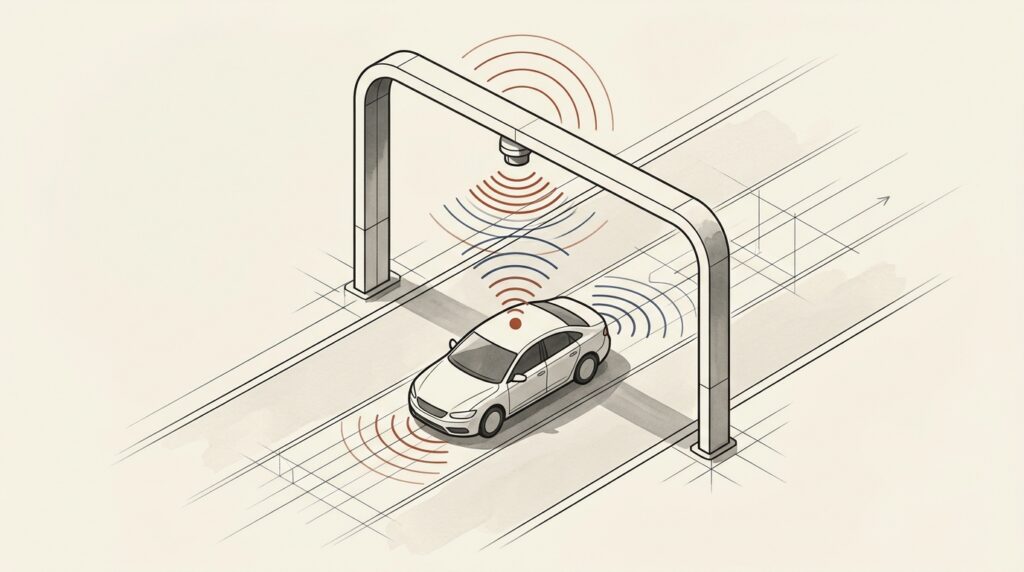
- 기존 ‘하이패스’ 게이트와의 연동: 이미 전 국민 차량에 보급된 하이패스 인프라에 차세대 차량 통신(C-V2X)을 통합하면 별도의 거대한 단속망을 새로 깔 필요가 없다. 고속도로 톨게이트를 통과하는 순간 기지국이 단말기 보안 인증서(SCMS)와 정상 작동 여부를 0.01초 만에 검증해, 인증된 자율주행차에는 전용 차로(1차로) 진입 권한을 주고 미인증 차량은 진입을 통제하는 관문(게이트키퍼)으로 활용하는 셈이다.
- 고속도로 진입 즉시 완전자율주행(레벨 4) 전환: 보행자와 신호등이 차단된 통제된 고속도로 환경에서 모든 차량의 좌표가 통신으로 공유되면, 앞차의 제동 신호를 빛의 속도로 전달받아 기차처럼 달리는 초고효율 군집 주행이 가능해진다. 결국 ‘도심은 사람이 운전하고, 하이패스 톨게이트를 통과해 고속도로에 진입하는 순간부터 목적지 IC까지는 완전자율주행으로 전환하는 모델’이 가장 빠르고 현실적인 상용화 시나리오라고 본다.
이 구상이 공상에 그치지 않는 이유는 한국의 독특한 인프라 여건에 있다. 한국도로공사 통계를 보면 전국 고속도로 하이패스 이용률은 2023년 90.1%로 처음 90% 벽을 넘은 뒤 2024년 91.2%, 2025년 상반기에는 92.7%까지 올라서며 당초 ‘2027년 92%’ 목표를 2년 앞당겨 달성했다. 도로공사가 단말기 보급 지원(누적 약 295만 대, 2026년에도 경차·택시 포함 6만 5,000대 추가 지원)을 바탕으로 목표치를 2026년 94%, 2027년 95%로 상향 조정했다는 점은, 이미 고속도로 요금소가 사실상 전 차량을 검증할 수 있는 물리적 관문으로 작동하고 있음을 뜻한다.
해외 주요국과 비교해 보면 이러한 구조적 이점은 더욱 뚜렷해진다. 미국 교통부(USDOT)가 국가 V2X 배치 계획(Saving Lives with Connectivity)과 연방 보조금을 통해 5.9GHz 대역 인프라 실증을 독려하고 유럽이 C-Roads 플랫폼으로 간선도로망에 기지국을 깔고 있지만, 두 지역 모두 구형 차량의 애프터마켓 단말기 의무 장착까지는 나아가지 못한 채 자발적 확산에 머물러 있다. 광활한 대륙에서 출입구를 통제하기 어려운 미·유럽과 달리, 단일 공기업(한국도로공사)이 전국 간선망을 관리하고 92~95%의 차량이 하이패스 아치를 통과하는 한국은 ‘톨게이트 기반 레벨 4 전환’을 세계에서 가장 먼저 실증할 수 있는 조건을 갖춘 셈이다.
4. 놀랍게도 같은 방향을 향하고 있는 정부 정책
이러한 개인적 구상을 바탕으로 실제 대한민국 정부(국토교통부·한국도로공사)의 정책 현황을 짚어보니, 이미 큰 틀의 로드맵이 놀라울 만큼 같은 방향을 향하고 있었다.
4.1 인프라와 법제화의 뼈대는 이미 구축 중
무엇보다 도로 위 통신망과 단말기 표준부터 정리가 끝났다. 정부는 오랫동안 논란이던 차량 통신 방식을 LTE-V2X(C-V2X 계열) 단일 표준으로 확정한 뒤, 기존 고속도로 교통관리시스템(ITS, 약 4,788km)을 기반으로 2027년까지 전국 주요 고속도로와 간선도로망 전반에 C-ITS 통신 기지국과 정밀도로지도를 확충하고 있다. 2026년도 지능형교통체계(ITS) 시행계획에서만 자동차·도로 분야에 약 8,340억 원이 투입되고 있으며, 한국도로공사 역시 통행료 결제와 전방 사고·낙하물 경고 수신을 하나로 묶은 차세대 C-ITS 통합 하이패스 단말기 개발과 실증을 추진 중이다.
차량이 달릴 수 있는 법적 공간과 데이터 규제도 빠르게 열렸다. 국토교통부는 2025년 3월 전국 고속도로 전 구간(44개 노선, 5,224km)을 자율주행 시범운행지구로 전면 개방한 데 이어, 2026년 2월 발표한 「2030 모빌리티 혁신성장 로드맵」을 통해 2027년 레벨 4 상용화와 ‘선허용 후규제’ 원칙을 못 박고 국내 첫 도시 단위 실증인 광주 자율주행 실증도시(현대차 SDV 200대 규모 투입, 2026년 11월 말 첫 도로 운행 개시)를 가동했다. 나아가 2026년 6월 18일 시행된 개정 「자율주행자동차법」으로 보안 공간 내에서 주행 중 촬영된 원본 영상 데이터를 가명처리(모자이크) 없이 AI 학습에 활용할 수 있게 되면서, 앞서 살펴본 End-to-End 신경망 고도화의 가장 큰 족쇄였던 데이터 병목까지 해소되었다.
4.2 남은 과제와 상용화 타임라인
다만 일반 승용차에 곧바로 고속도로 전용 차로를 내어주면 기존 운전자들의 교통 정체 반발이 뒤따를 수밖에 없다. 이 때문에 정부와 업계의 실제 타임라인은 화물차(미들마일 물류)와 광역버스(BRT)부터 순차적으로 문을 여는 현실적인 경로를 밟고 있다. 이미 물류 분야에서는 스타트업 라이드플럭스가 국내 최초로 국토부 유상 화물운송 허가를 받아 2026년 6월부터 서울~진천 메가허브 구간(112km 고속도로 노선)에서 대형 자율주행 트럭으로 실제 택배 화물을 운송하기 시작했고, 대중교통에서는 세종·대전·청주·천안을 잇는 충청권 광역 BRT가 2027년 말 국내 최초 레벨 4 자율주행 버스 상용화를 목표로 실증을 넓히고 있다.
| 시기 | 핵심 정책 및 현장 마일스톤 | 자율주행 · V2X 전환 의미 |
|---|---|---|
| 2025년 3월 | 고속도로 전 구간(44개 노선 5,224km) 시범운행지구 지정 | 구간 제한 없는 장거리 고속도로 주행 기반 확보 |
| 2026년 상반기 | 「2030 모빌리티 로드맵」(2월) · 개정 자율주행법 시행 및 화물 유상운송 개시(6월) | 원본 영상 학습 허용 및 고속도로 유상 물류 개막 |
| 2026년 하반기 | FSD v14 Lite 국내 출시(7월) · 광주 실증도시 운행(11월 말) · C-ITS/SCMS 실증 | 도심 E2E 데이터 축적 및 V2X 보안인증체계 검증 |
| 2027년 | 고속도로 · 주요 간선도로 C-ITS 및 SCMS 본가동 · 충청권 Lv.4 BRT 상용화 목표 | 통신 기반 레벨 4 공공·화물 상용화 원년 진입 |
| 2028 ~ 2030년 이후 | C-V2X 전국망 확산 · 고속도로 화물 무인화 및 일반 차량 단말 보급 논의 | 단말 단가 하락 및 보급 임계점 돌파 후 제도화 수순 |
그렇다면 내가 구상한 마지막 퍼즐인 ‘구형 차량 V2V 단말기 의무 장착 및 정기검사 연동’은 언제쯤 현실화될까? 해킹이나 위조 신호를 막는 핵심 인프라인 V2X 보안인증체계(SCMS)는 한국도로공사 주도의 표준 실증을 거쳐 2027년 본가동, 2028~2030년 전국망 확산을 앞두고 있다. 하지만 도로 위 자율주행차 비중이 아직 낮은 현시점에 기존 차주들에게 단말기 장착 의무를 지우면 조세 저항에 가까운 반발이 불가피하다. 결국 고속도로 화물차와 광역버스를 중심으로 자율주행 차량 비중이 임계점(15~20%)을 넘어서고, C-ITS 통합 하이패스 단말기 가격이 충분히 낮아지는 2030년 이후에야 비로소 정기검사 연동과 의무화 법제화가 본격적인 궤도에 오를 것으로 전망된다.
마치며
완전자율주행 시대는 자동차 한 대에 올라탄 AI의 성능만으로 열리지 않는다. 차 안의 저전력 엣지 칩에서 돌아가는 피지컬 AI와 End-to-End 신경망, 돌발 상황에서 최후의 제동을 거는 안전 가드레일, 그리고 우리가 매일 무심코 통과하는 하이패스 게이트와 고속도로 인프라 위에 법과 제도가 정교하게 맞물릴 때 비로소 현실이 된다.
요금만 결제하던 하이패스 아치가 차량 간 안전 신호와 주행 권한을 검증하는 디지털 관문으로 거듭나는 날, 어쩌면 2030년 무렵에는 도심 톨게이트를 빠져나와 고속도로에 진입하는 순간 핸들에서 손을 놓고 목적지 IC까지 편히 이동하는 풍경이 우리의 자연스러운 일상이 되어 있을지도 모른다.
참고 자료
- NVIDIA, Isaac GR00T Foundation Models & Jetson AGX Thor, 2025~2026 기술 문서.
- 현대자동차그룹 · 보스턴 다이내믹스, 조지아 HMGMA 내 RMAC(Robotics Metaplant Application Center) 가동 및 전동식 아틀라스 실증 발표, 2026.
- 테슬라 코리아, FSD(감독형) v14 Lite 국내 배포 및 소프트웨어 업데이트(2026.07~2026.11) 관련 보도.
- Waymo, EMMA: End-to-End Multimodal Model for Autonomous Driving, 2024~2026; 모셔널 · 포티투닷 · 화웨이 Qiankun ADS 4.0 아키텍처 발표 자료.
- 국토교통부, 「2030 모빌리티 혁신성장 로드맵」(2026.02.26), 「2026년도 지능형교통체계(ITS) 시행계획」, 개정 「자율주행자동차법」(2026.06.18 시행).
- 한국도로공사, 고속도로 하이패스 이용률 통계(2020~2025) 및 단말기 보급 지원·C-ITS/SCMS 실증 현황.
- U.S. Department of Transportation(USDOT), Saving Lives with Connectivity: A Plan to Accelerate V2X Deployment; European C-Roads Platform.